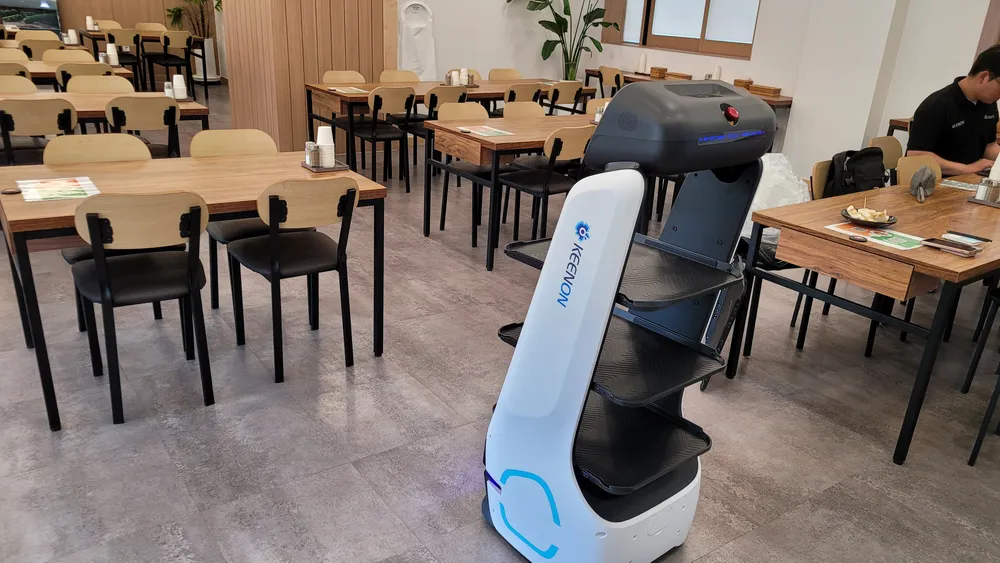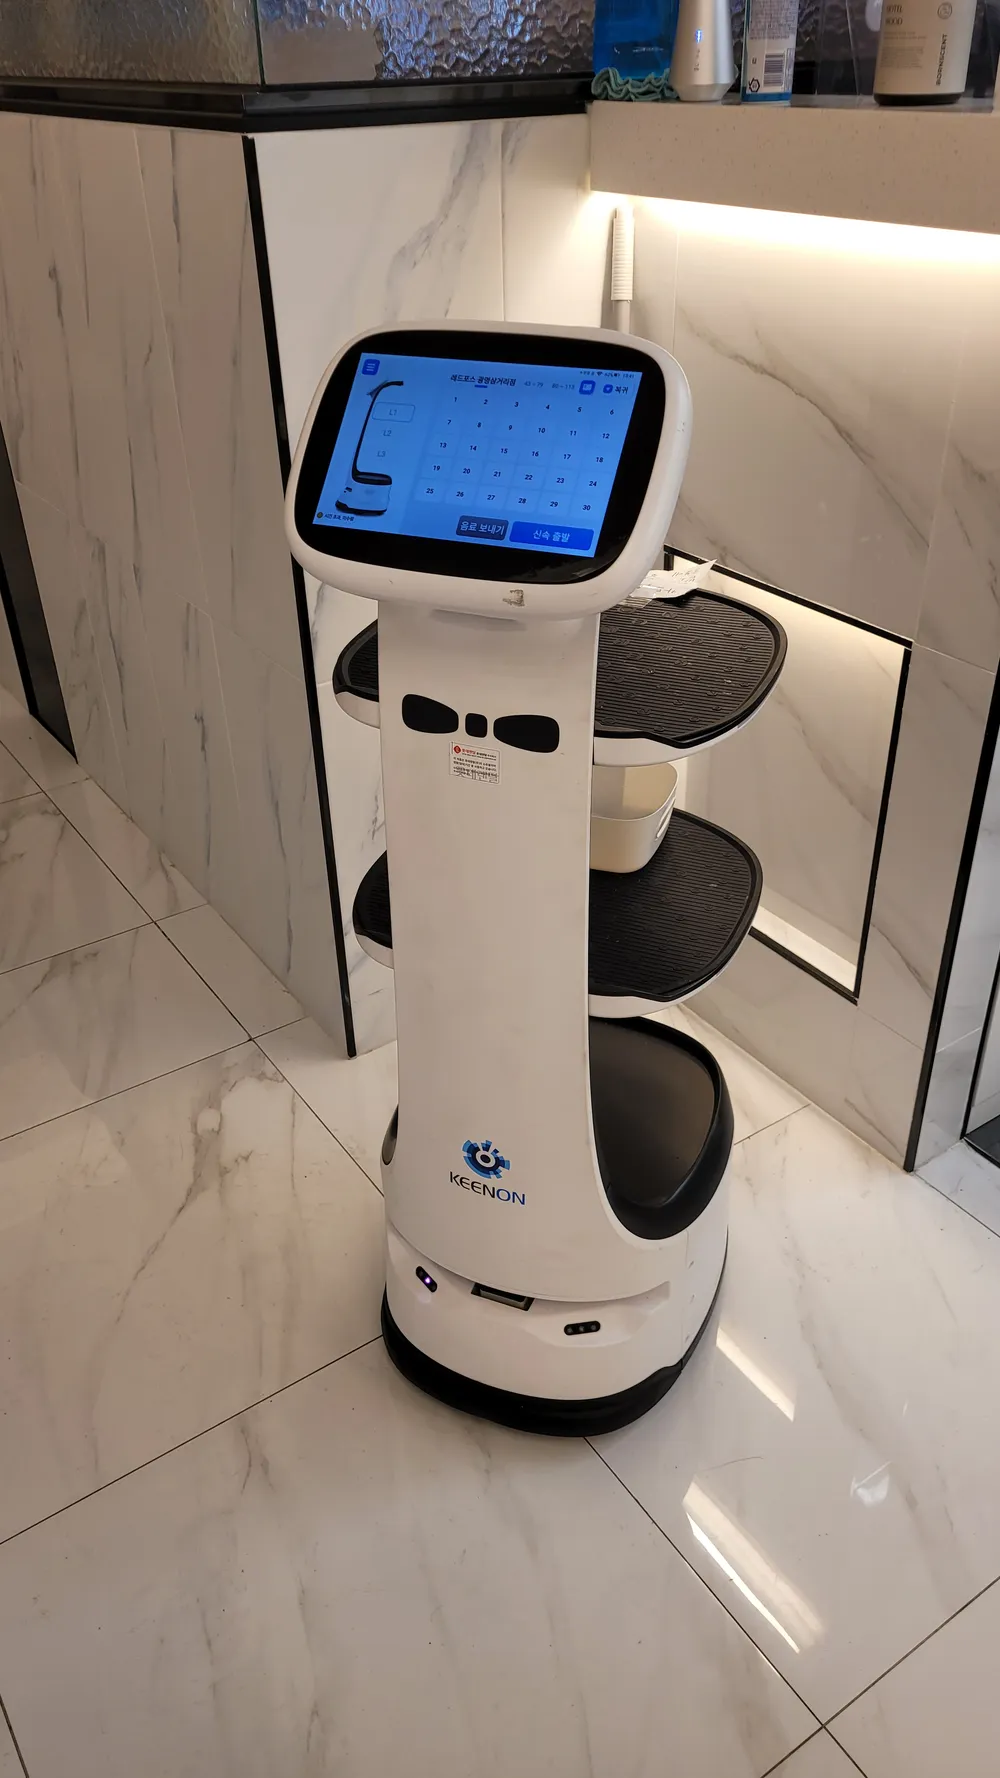
음식 구성에 맞게 서빙 이동을 묶습니다
접시 수가 많으면 같은 테이블을 향해 여러 번 돌아가야 합니다. 모델의 적재 기준 안에서 음식을 나누어 싣는 방식으로 로봇을 활용하면 직원의 추가 왕복을 덜 수 있습니다. 무조건 많이 싣기보다 제공 순서와 접시 크기에 맞춘 구성이 서빙 흐름을 돕습니다.
테이블 앞에서 필요한 마무리에 집중합니다
음식을 어디에 놓을지 안내하고 손님이 주문한 구성을 확인하는 일은 테이블에서 이루어집니다. 이동을 로봇이 보조하면 직원은 접시를 받으며 제공을 마무리하는 역할에 집중할 수 있습니다. 주방으로 되돌아가는 횟수가 줄어 손님 곁에서 확인할 시간을 얻습니다.
두 손에 음식을 든 이동을 나눕니다
접시를 들고 연속해서 서빙하면 직원은 손을 비우기 위해 다시 주방과 홀을 오가게 됩니다. 로봇이 일정 구간의 음식 전달을 맡는 동안 직원은 다른 테이블 안내나 주문 확인을 이어갈 수 있습니다. 반복적인 운반 부담을 줄이고 업무 전환을 편하게 하는 데 도움이 됩니다.
매장 메뉴에 맞는 렌탈 구성을 찾습니다
서빙로봇은 외형만으로 고르기보다 실제 접시와 음식 제공 방식을 기준으로 비교하는 것이 좋습니다. 여러 접시가 나오는 메뉴인지, 테이블 인계가 잦은지에 따라 필요한 보조 역할이 달라집니다. 조천읍 상담에서는 현재 메뉴 운영에 맞춰 활용 가능성을 설명합니다.